很多人只会操控无人机起飞、拍照、飞行,却不知道:无人机之所以能稳定悬停、精准避障、自动航线、高清传图、安全返航,靠的不是单一零件,而是多套核心系统毫秒级联动、闭环配合。 无人机并非简单的“遥控飞机”,而是一套高度集成、全自动运转的智能飞行系统。本文重点梳理无人机六大核心系统,详解每套系统的核心作用,深度拆解系统之间如何分工协作、闭环配合,带你彻底读懂无人机的飞行底层原理。 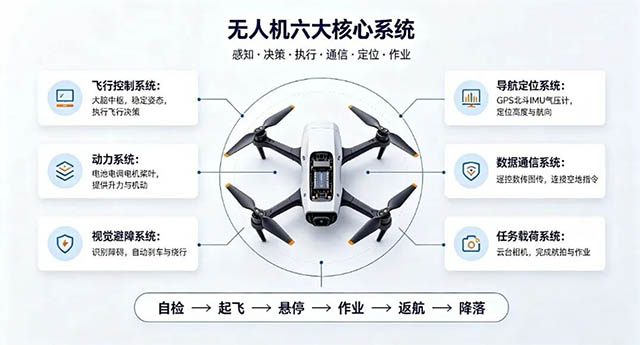
一、无人机六大核心系统及独立核心作用 常规消费级、工业级无人机,统一由飞行控制系统、动力系统、导航定位系统、视觉避障系统、数据通信系统、任务载荷系统六大核心模块组成,各司其职、缺一不可。 1. 飞行控制系统(飞控)——无人机的“大脑中枢” 飞控是无人机最核心、最关键的主控系统,是所有操作的指挥中心,相当于人类的大脑。 核心作用: ➡️1、实时采集所有传感器数据,感知机身姿态、位置、速度、高度状态; ➡️2、运行PID、卡尔曼滤波等核心算法,每秒数百次运算,自动修正机身倾斜、偏移、抖动,保障飞行稳定; ➡️3、接收遥控器、APP、自动航线指令,转化为精准动作指令下发至动力系统; ➡️4、全权掌控返航、悬停、降落、失控保护、姿态锁定等所有飞行逻辑; ➡️5、整机故障判断、电量保护、姿态异常紧急制动全部由飞控完成。 简单概括:飞控决定无人机稳不稳、安不安全、聪不智能。 2. 动力系统——无人机的“心脏与肌肉” 由电池、电调、电机、螺旋桨组成,是无人机飞行的动力来源。 核心作用: ➡️1、电池提供整机电力输出,保障飞行、传图、设备运行供电; ➡️2、电调接收飞控指令,精准调节每一台电机的转速; ➡️3、电机带动桨叶旋转产生升力、推力,实现上升、下降、左右平移、转向、加速飞行; ➡️4、承载机身重量、抵消风力干扰,直接决定无人机续航、载重、机动速度。 简单概括:动力系统决定无人机能不能飞、飞多快、飞多久。 3. 导航定位系统——无人机的“精准坐标眼睛” 由GPS/北斗卫星定位、IMU惯性测量单元、气压计、磁力计等传感器组成。 核心作用: ➡️1、卫星定位提供经纬度、海拔、平面位置坐标,实现定点悬停、航线飞行; ➡️2、IMU惯性单元实时捕捉机身角度、加速度、转动姿态,弥补卫星定位延迟缺陷; ➡️3、气压计精准锁定飞行高度,杜绝忽高忽低; ➡️4、多传感器融合校准,修正定位偏差,实现厘米级精准飞行、精准返航落点。 简单概括:导航系统决定无人机飞不飞得准、会不会飘、能不能自动找对位置。 4. 视觉避障系统——无人机的“安全防护雷达” 由前后左右上下视觉摄像头、红外感知、激光雷达组成,是智能安全防护核心。 核心作用: ➡️1、实时扫描机身周边环境,识别树木、楼房、电线、山体等障碍物; ➡️2、飞行中自动判断障碍物距离、大小,触发避障刹车、绕行、悬停避险; ➡️3、辅助精准降落、地形跟随,低空复杂环境提升飞行安全性; ➡️4、有效杜绝误撞炸机,是无人机主动安全的核心保障。 简单概括:避障系统决定无人机能不能安全飞、能不能防误撞。 5. 数据通信系统——无人机的“神经连接线” 由图传、数传、遥控器信号模块组成,是空地数据传输的唯一通道。 核心作用: ➡️1、遥控器链路:传输地面操控指令,实现人工操控飞行、档位切换、功能触发; ➡️2、数传链路:回传无人机姿态、电量、高度、速度、定位、故障代码等飞行数据; ➡️3、图传链路:实时传输机载摄像头高清画面,实现第一视角航拍、实时取景; ➡️4、保障远距离飞行信号稳定,杜绝丢信号、断连、失控乱飞。 简单概括:通信系统决定无人机能不能控得住、看不看得见、飞不飞的远。 6. 任务载荷系统——无人机的“作业工具” 主要由机载云台、相机、镜头、拓展挂载设备组成(植保机含喷洒系统、工业机含巡检设备)。 核心作用: ➡️1、云台防抖增稳,抵消飞行抖动,保障拍摄画面清晰稳定; ➡️2、完成航拍、取景、录像、拍照等核心拍摄任务; ➡️3、工业、植保无人机可完成喷洒、巡检、测距、测温、勘探等专业作业; ➡️4、是无人机实现航拍、作业价值的最终执行系统。 简单概括:载荷系统决定无人机能干什么活、作业效果好不好。 二、六大核心系统完整协同配合逻辑(全流程闭环) 无人机从开机自检→起飞飞行→智能作业→安全返航降落的全过程,就是六大系统实时联动、闭环配合的过程,全程毫秒级同步运行,缺一不可。 第一步:开机自检,全域联动校准 开机后,飞控(大脑)率先启动,同步下发自检指令: ➡️导航系统校准卫星、姿态、高度、航向数据; ➡️动力系统检测电池电压、电调、电机状态; ➡️避障系统自检全部视觉传感器、雷达模块; ➡️通信系统匹配遥控器、图传、数传信号; ➡️所有数据回传飞控,自检无误,无人机进入可飞行状态。 第二步:起飞与稳定悬停,核心三方联动 操作人员推杆起飞,流程瞬间触发: ➡️1、通信系统接收操作指令,传输至飞控; ➡️2、飞控计算所需升力与姿态角度,下发转速指令; ➡️3、动力系统调节四轴电机转速,产生升力实现起飞; ➡️4、导航系统实时持续校准位置、高度、姿态,有风偏移立刻回传数据; ➡️5、飞控根据导航数据实时微调电机转速,抵消风扰,实现稳定悬停。 第三步:飞行过程,六系统全闭环协同 常规飞行、航线飞行、航拍作业时,全系统同步工作: ➡️导航系统持续提供精准坐标、姿态数据,保证飞行轨迹不偏移; ➡️避障系统实时扫描周边环境,发现障碍立刻反馈飞控; ➡️飞控实时决策:正常环境持续飞行、有障碍立即刹车/绕行; ➡️动力系统随时匹配速度、姿态,适配转弯、升降、匀速飞行; ➡️通信系统持续双向传输操控指令与飞行数据、实时画面; ➡️任务载荷系统跟随云台增稳,同步完成拍摄、作业工作。 第四步:智能作业与动态适配 航拍、巡检、植保作业中: 载荷系统作业时,飞控联动导航、动力系统,自动调节飞行速度、高度,保证作业均匀、画面稳定;避障系统全程护航,规避作业环境障碍物,兼顾作业效率与飞行安全。 第五步:低电量/断连保护、自动返航降落 当出现低电量、信号中断、手动触发返航时: ➡️1、飞控接收预警信号,启动返航程序; ➡️2、导航系统精准定位起飞原点,规划最优返航航线; ➡️3、动力系统匹配匀速返航速度,稳定姿态; ➡️4、避障系统全程航线避障,保障返航安全; ➡️5、抵达原点后,精准降低高度,平稳降落,全程全自动协同完成。 三、系统协同核心总结 ➡️1、飞控是总指挥官:所有系统、所有动作,全部由飞控统一调度、决策、修正; ➡️2、动力是执行端:负责落地所有飞行动作,是唯一的动力执行模块; ➡️3、导航、避障是感知端:负责看路、定位、感知环境,给飞控提供决策数据; ➡️4、通信是传输通道:打通空地联动,实现指令下发、数据回传; ➡️5、载荷是价值终端:最终落地航拍、巡检、作业等核心功能。 六大系统感知-决策-执行-反馈闭环运转,相互配合、相互校验、相互补漏,才让无人机实现稳定、安全、智能、精准的飞行与作业。 四、一句话通俗口诀(方便记忆) 飞控大脑做决策,动力心脏管飞行; 导航定位找方向,避障护机保安全; 通信传讯连空地,载荷落地出价值; 六系统实时联动,成就智能无人机。 |


